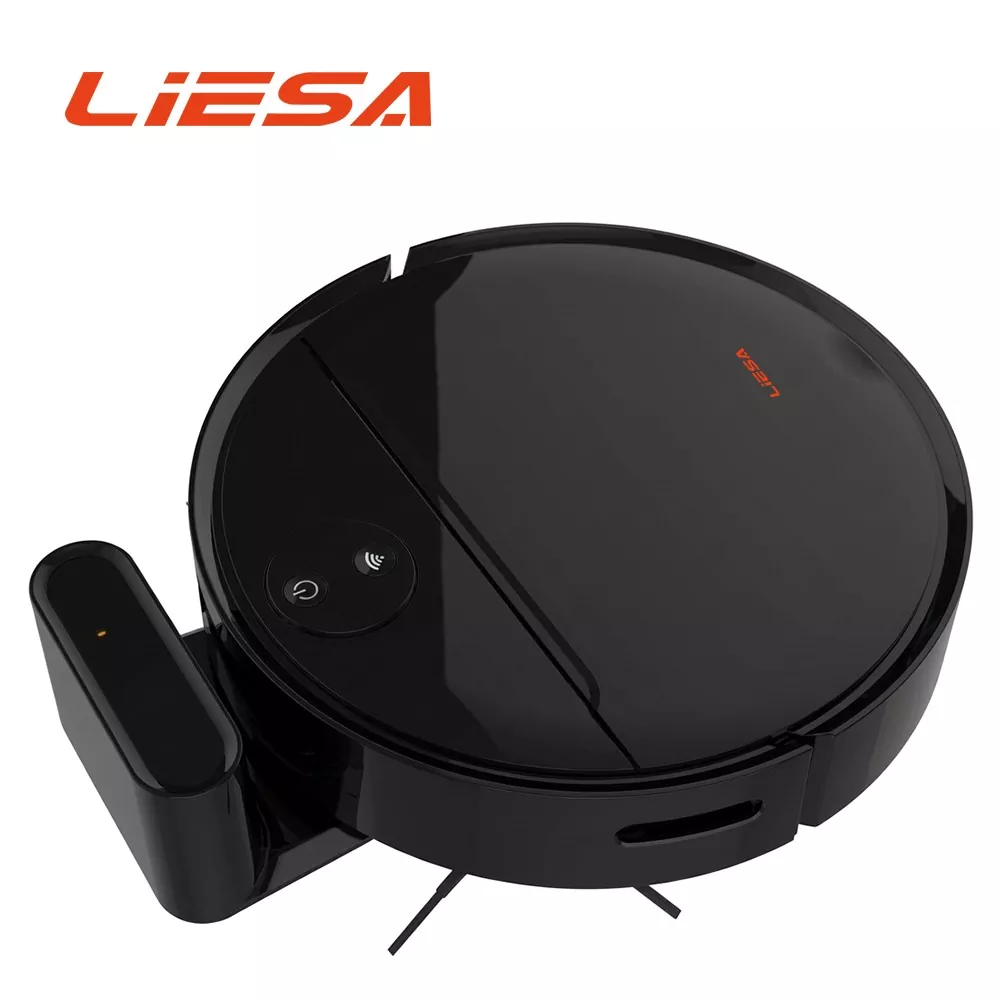
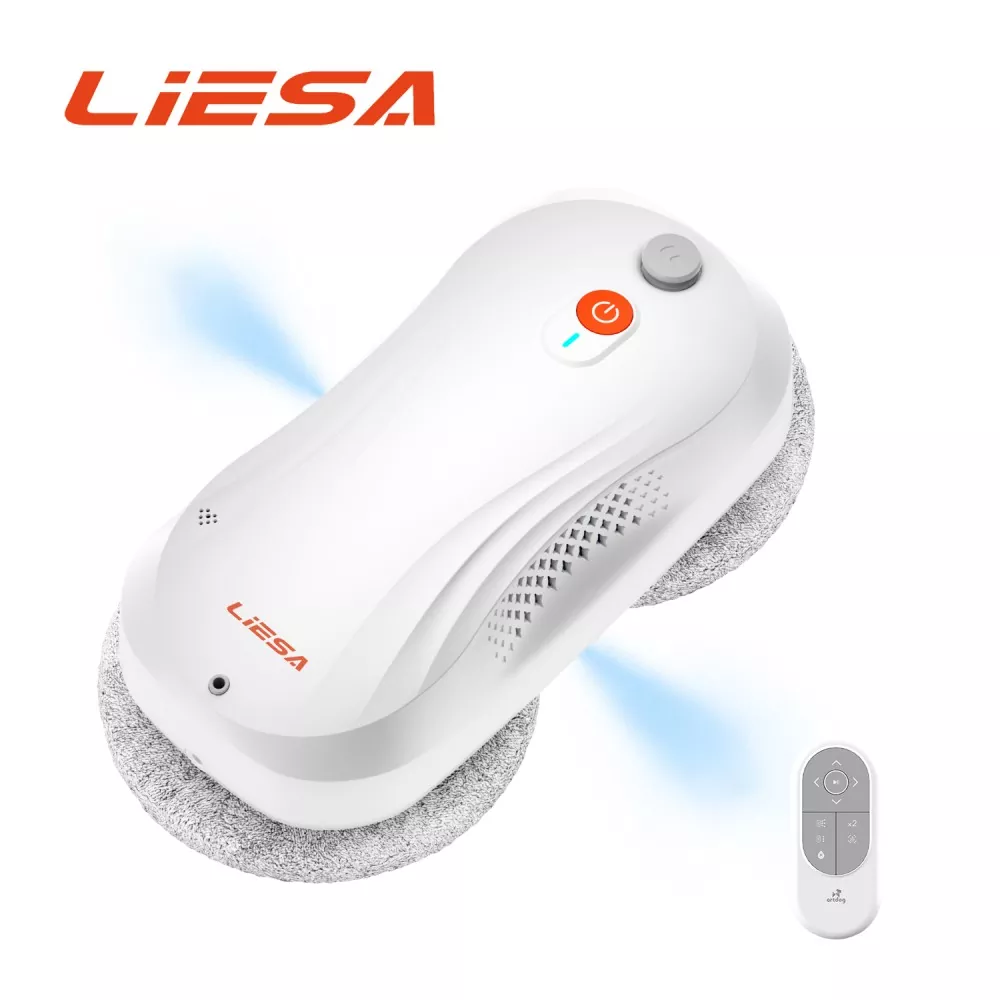
Fönsterrengöringsrobot för kantdetektering
Model:309
LIESA tillverkar fönsterrengöringsroboten för kantdetektering i Qingdao, Kina, med sensorer som känner av glasets gräns och håller enheten borta från ramen eller kanten på en ramlös ruta. Detektering övervakas under rutten, så maskinen stannar och vänder istället för att trycka på en tätning.
Edge Detection Window Cleaning Robot av LISA, en kinesisk leverantör, använder kantdetektering för att identifiera glasets gräns och justera dess rengöringsbana innan den når kanten. Detta hjälper roboten att stanna på glasytan och undvika att åka på fönsterkarmen eller röra sig bortom glaskanten.
Detekteringssystemet hjälper också till att upprätthålla en mer konsekvent kantrengöring. Genom att kontrollera robotens position nära gränsen minskar den onödig kontakt med ramen och hjälper rengöringsbanan att hålla sig närmare det användbara glasområdet.
Hur Edge Sensing fungerar i praktiken
Två metoder är vanliga. Beröringsfri avkänning ser framåt för frånvaron av glas eller för en ramfunktion, medan kontaktavkänning detekterar tätningens motstånd. Maskiner i det här sortimentet kombinerar de två, så en felläsning av den ena metoden korrigeras av den andra istället för att få enheten att trycka mot ramen.
Vad användaren upplever är beteendet vid gränsen: fönsterrengöringsroboten för kantdetektering saktar ner, vänder och återupptar rutten med en fast förskjutning från kanten. Den förskjutningen är det som håller dynan borta från packningen, och den är inställd på fabriken snarare än justerad per fönster.
Kanthantering jämförd
|
Metod |
Hur gränsen upptäcks |
Beteende vid kanten |
|
Ingen avkänning |
Rutten bestäms av användaren |
Tryck på ramen eller fall på ramlöst glas |
|
Kontaktavkänning |
Tätningens motstånd |
Stoppar, men kan trycka innan du stannar |
|
Beröringsfri avkänning |
Framtidsdetektering av glaskanten |
Saktar och svänger innan du når den |
|
Kombinerad avkänning |
Båda metoderna korskontrollerade |
Stadigt beteende på inramat och ramlöst glas |
Den fjärde raden är arrangemanget som används här: samma inställning fungerar på ett inramat fönster och på en ramlös panel utan justering.
Specifikationer
|
Punkt |
Standardförsörjning |
Notera |
|
Avkänning |
Kombinerad kontakt och icke-kontakt |
Korskollade under rutten |
|
Beteende |
Saktar och svänger med en inställd offset |
Håller dynan borta från packningen |
|
Ytor |
Inramat och ramlöst glas |
Slät och icke-porös |
|
Grepp |
Vakuumvidhäftning med tryckavkänning |
Övervakas under cykeln |
|
Säkerhet |
Säkerhetsrep och strömavstängningshållare |
Backup vidhäftning vid avbrott |
|
Rutt |
Automatisk med kantpasseringsmöjlighet |
Ställ in efter rutaform |
|
Certifiering |
3C, CE, CB, FCC, ETL, GS, PSE, KTL |
Dokument med beställningen |
Ramar, packningar och långtidseffekt
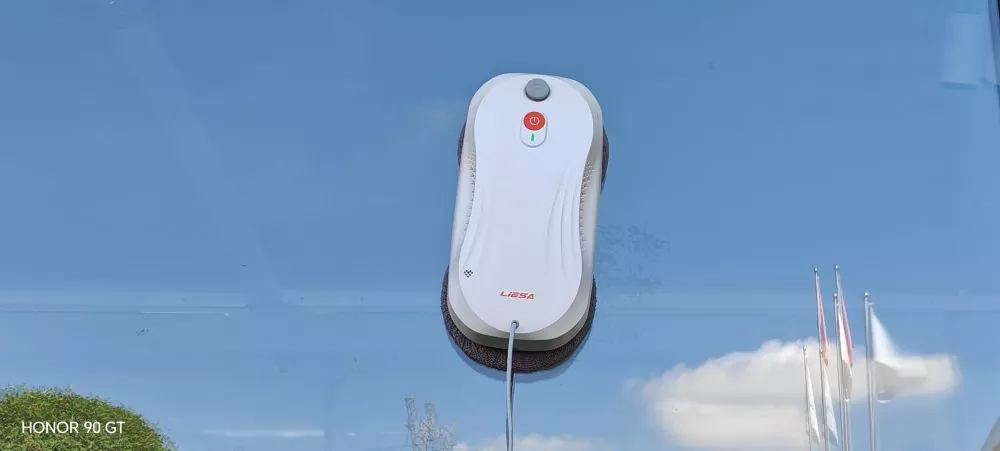
Packningsfärgning är ett långsamt misslyckande som köpare märker efter en säsong. Det kommer från vatten som trycks in i tätningen och från gummi som komprimeras av en dyna som löper mot den, och båda undviks av förskjutningen som kantdetekteringsroboten håller vid kanten. Det är anledningen till att kantbeteende specificeras på provet snarare än lämnas till rutten.
Ramprofiler skiljer sig mellan marknader, så offset kontrolleras mot en provprofil där en köpare tillhandahåller en. Där profilerna varierar stort är maskinen inställd på den bredare offseten, som lämnar några millimeter glas orenat vid gränsen och håller tätningen intakt.
OEM och orderanteckningar
Fönsterrengöringsroboten för kantdetektering levereras som OEM-arbete för sensorkonfiguration, kantförskjutning, kroppsfärg, logotyp, kartongkonst, manuellt språk och tillbehörsuppsättningar. Sensorbeteende bekräftas på en provruta med köparens ramprofil där en sådan finns tillgänglig. Minsta orderkvantitet, verktyg och ledtid bekräftas med offerten.
Kontakt: Liesa Intelligent Technology (Qingdao) Co., Ltd., Qingdao, Kina | www.liesagadget.com. Fabriksadress och fullständiga kontaktuppgifter tillhandahålls med offerten.
FAQ
F: Hur vet fönsterrengöringsroboten för kantdetektering var glaset slutar?
S: Kontakt- och beröringsfri avkänning används tillsammans, så en ramfunktion eller frånvaron av glas bekräftas innan drivningen ändrar riktning.
F: Kommer den att åka på fönsterkarmen?
S: Rutten håller en viss förskjutning från gränsen, vilket håller dynan borta från ramen och från packningen. Offseten är inställd på fabriken.
F: Fungerar det på ramlöst glas?
A: Ja. Beröringsfri avkänning upptäcker kanten på rutan och säkerhetslinan förblir förankrad som en backup.
F: Varför är kantförskjutningen viktig?
S: Vatten som trycks in i tätningen och gummi som komprimeras av dynan är det som färgar en packning under en säsong. Förskjutningen förhindrar båda.
F: Kan offset justeras för en specifik ram?
A: Ja. När en köpare tillhandahåller en ramprofil, bekräftas sensorbeteende och offset mot den på ett prov.
F: Vad behövs för att citera?
S: Ramprofil, marknad, sensorkonfiguration, färg, kvantitet, förpackningsformat och varumärke.
Skicka förfrågan
Kontaktinformation
-
Adress
No.1, Keyuan Wei 1st Road, Laoshan District, Qingdao City, Shandong-provinsen, Kina
-
Tel
-
E-post
Välkommen till vår hemsida! För frågor om våra produkter eller prislista, vänligen lämna din e-post till oss så hör vi av oss inom 24 timmar.
Relaterade produkter
Nyheter Rekommendationer