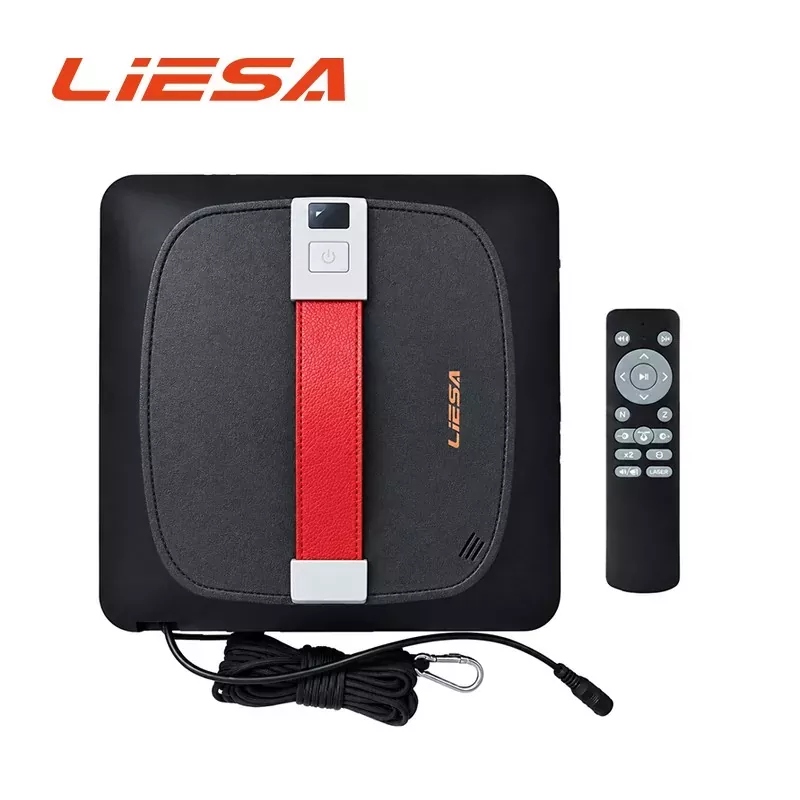
Hinderdetektering Fönsterrengöringsrobot
Model:311
LIESA tillverkar fönsterrengöringsroboten för att upptäcka hinder i Qingdao, Kina, för glas som bär ett handtag, en spärr eller en stolpe. Enheten saktar ner, förskjuter sin väg med den uppmätta bredden, passerar funktionen och återgår till den ursprungliga linjen. Liesa Intelligent Technology har byggt hushållsapparater i Qingdao sedan 2014 och förser modellen med OEM-märke.
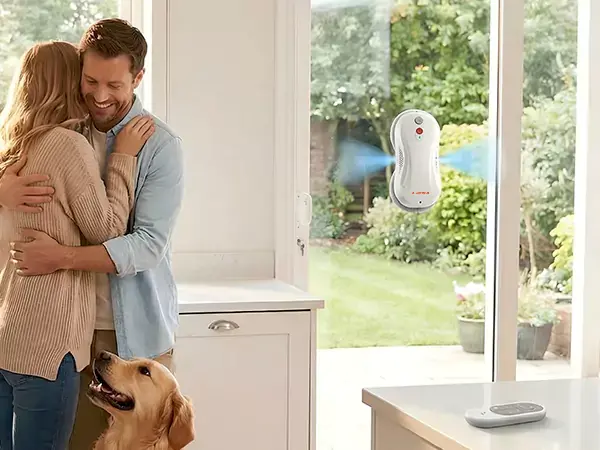
Designad för glas med handtag, spärrar, stolpar och andra upphöjda funktioner, fönsterrengöringsroboten för hinderupptäckande identifierar hinder i städbanan och justerar dess rutt istället för att stanna vid hindret.
LISA, en kinesisk leverantör av robotar för fönsterputsning, fokuserar på responsen efter upptäckt samt själva avkänningen. Roboten kan sakta ner, ändra position eller fortsätta längs den planerade rutten enligt den upptäckta funktionen, vilket hjälper till att minska upprepade stopp och onödig kontakt mellan rengöringsdynan och omgivande beslag.
Vad som räknas som ett hinder
Fyra funktioner täcker de flesta fall. Ett bågehandtag inuti ramen är det vanligaste. En spärr eller ett lås står stolt över glaset på skjutdörrar. En stolpe delar öppningen, som fönsterrengöringsroboten för hinderdetektering behandlar som en kant snarare än ett hinder. Och en gardin eller blindsnöre mot rutan upptäcks innan dynan når den, så att tyget inte dras in i rengöringsbanan.
Responsen på var och en är bestämd snarare än improviserad. fönsterrengöringsroboten för hinderdetektering saktar ner, förskjuter rutten med den bredd den har uppmätt, passerar funktionen och återgår till den ursprungliga linjen. Eftersom förskjutningen registreras, följer en andra passage över samma ruta samma väg istället för att upptäcka hindret igen.
Jämförda detektionsmetoder
|
Metod |
Vad den upptäcker |
Beteende |
|
Ingen |
Ingenting |
Rutten slutar vid hindret |
|
Endast kontaktavkänning |
Motstånd när kroppen möter en egenskap |
Stoppar efter beröring |
|
Beröringsfri avkänning |
Funktioner framför dynan |
Bromsar, kompenserar, passningar |
|
Kombinerat med ruttminne |
Funktioner plus deras position |
Upprepar samma väg vid senare pass |
Den fjärde raden är arrangemanget som används här: på ett fönster med två eller tre funktioner gör maskinen flera korrigeringar i en cykel.
Specifikationer
|
Punkt |
Standardförsörjning |
Notera |
|
Avkänning |
Kombinerad kontakt och icke-kontakt |
Upptäcker funktioner framåt och vid kontakt |
|
Svar |
Saktar, förskjuter, återupptar |
Samma väg upprepas vid senare pass |
|
Funktioner hanteras |
Handtag, spärrar, stolpar, gardiner |
Upptäcks i och utanför ramen |
|
Grepp |
Vakuumvidhäftning med tryckavkänning |
Övervakas under cykeln |
|
Säkerhet |
Säkerhetsrep och strömavstängningshållare |
Backup vidhäftning vid avbrott |
|
Ytor |
Släta glas och släta paneler |
Lufttät tätning krävs |
|
Certifiering |
3C, CE, CB, FCC, ETL, GS, PSE, KTL |
Dokument med beställningen |
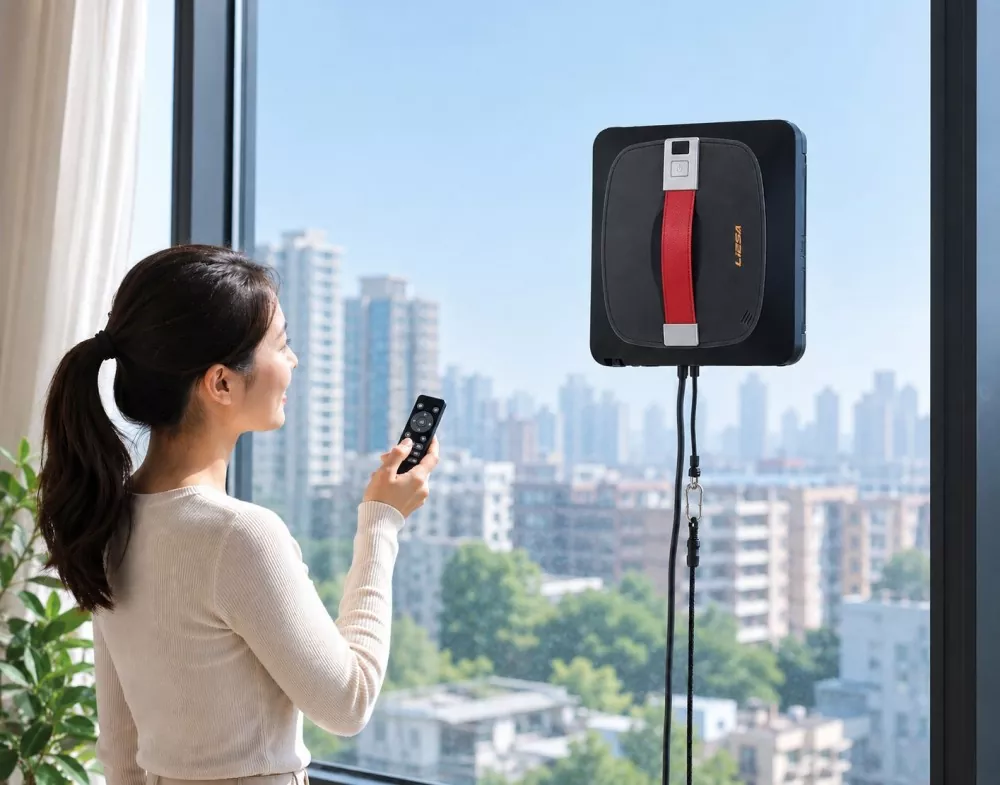
Falska avtryckare och gardiner
En sensor som reagerar på reflektioner snarare än på föremål kommer att stoppa maskinen på en skugga eller ett ljust band, vilket är klagomålet som får en ägare att stänga av funktionen. Känslighet ställs mot en lista över normala förhållanden
Gardiner hanteras av kombination snarare än med våld. Enheten stannar före fållen och användaren förväntas dra tyget åt sidan, vilket anges i manualen, snarare än att maskinen trycker in i det och drar tyget på den våta dynan.
OEM och orderanteckningar
Fönsterrengöringsroboten för hinderdetektering levereras som OEM-arbete på sensorkänslighet, offset-beteende, kroppsfärg, logotyp, kartongkonst, manuellt språk och tillbehörsuppsättningar. Detekteringsbeteendet bekräftas på en provruta som bär köparens typiska fönsterhårdvara. Minsta orderkvantitet, verktyg och ledtid bekräftas med offerten.
Kontakt: Liesa Intelligent Technology (Qingdao) Co., Ltd., Qingdao, Kina | www.liesagadget.com. Fabriksadress och fullständiga kontaktuppgifter tillhandahålls med offerten.
FAQ
F: Vad känner fönsterputsroboten för hinderdetektering?
S: Handtag, spärrar och annan hårdvara som står stolta över glaset, stolpar som delar en ruta och tyg som en gardin eller blindsnöre som dras mot fönstret.
F: Vad händer när den möter ett handtag?
S: Enheten saktar ner, förskjuter sin bana med den bredd den har uppmätt, passerar funktionen och återgår till den ursprungliga linjen. Offset kommer ihåg för senare pass.
F: Kommer det att stanna på en skugga?
S: Känsligheten är inställd mot normala förhållanden inklusive låg sol på glaset, så reflektioner utlöser inte ett stopp. Beteende kontrolleras under båda ljusförhållandena på prover.
F: Kan det skjuta en gardin ur vägen?
S: Nej. Det stannar innan tyget och bruksanvisningen ber användaren att dra gardinen åt sidan, vilket är säkrare för både maskinen och tyget.
F: Saktar funktionen upp cykeln?
S: Lite på ett fönster med flera funktioner, och alternativet är att färdigställa rutan för hand, vilket tar längre tid.
F: Vad behövs för att citera?
S: Fönsterhårdvaran på målmarknaden, sensorkänslighet, marknad, färg, kvantitet, förpackningsformat och varumärke.
Skicka förfrågan
Kontaktinformation
-
Adress
No.1, Keyuan Wei 1st Road, Laoshan District, Qingdao City, Shandong-provinsen, Kina
-
Tel
-
E-post
Välkommen till vår hemsida! För frågor om våra produkter eller prislista, vänligen lämna din e-post till oss så hör vi av oss inom 24 timmar.
Relaterade produkter
Nyheter Rekommendationer